

В Пензе создан робот для поиска пропавших людей
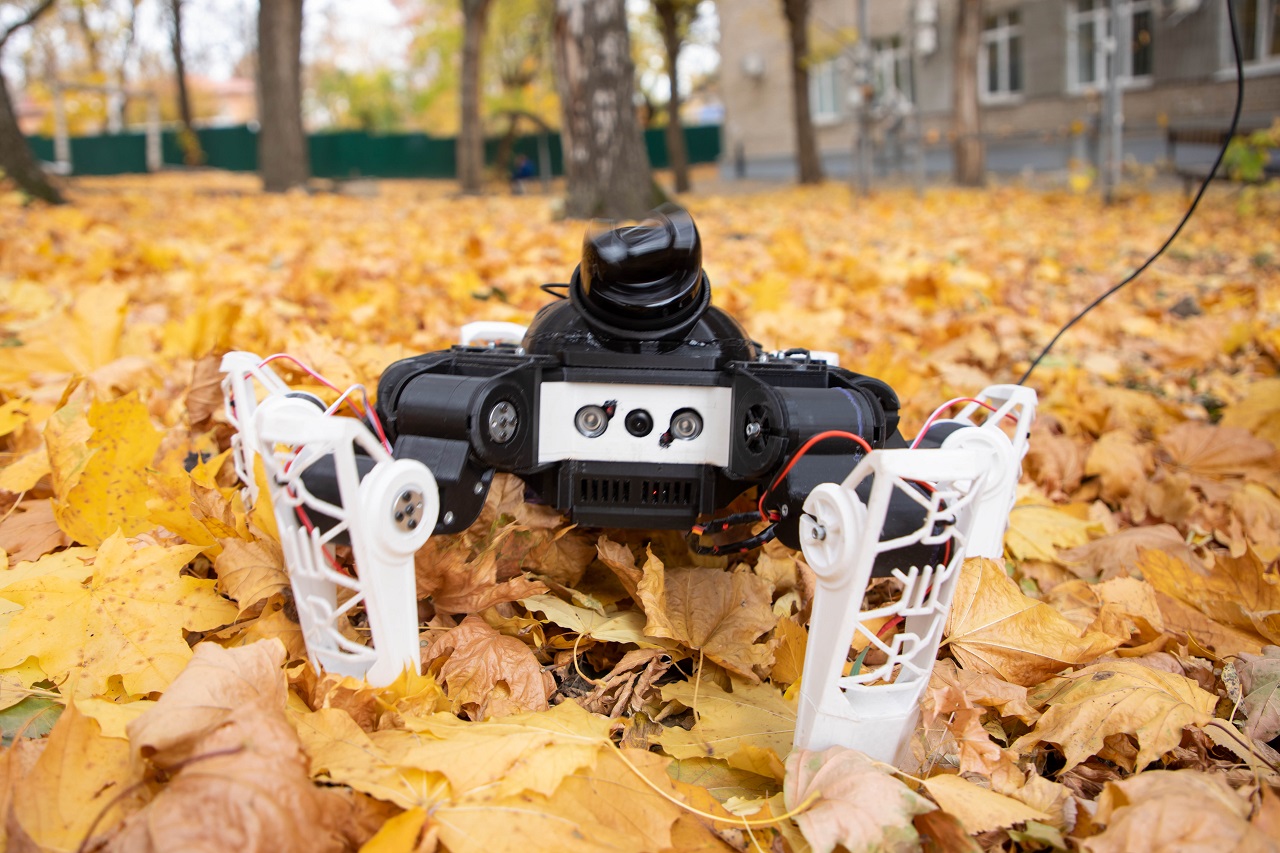
Устройство можно использовать не только для поиска людей в труднодоступной местности, но и для доставки грузов и оборудования, а также при инспекции нефтегазопроводов.
Главное отличие от существующих аналогов - полная автономность: обработка данных и принятие решений выполняются бортовой системой управления без обращения к облачным сервисам. Получены два государственных свидетельства на регистрацию программ для ЭВМ.
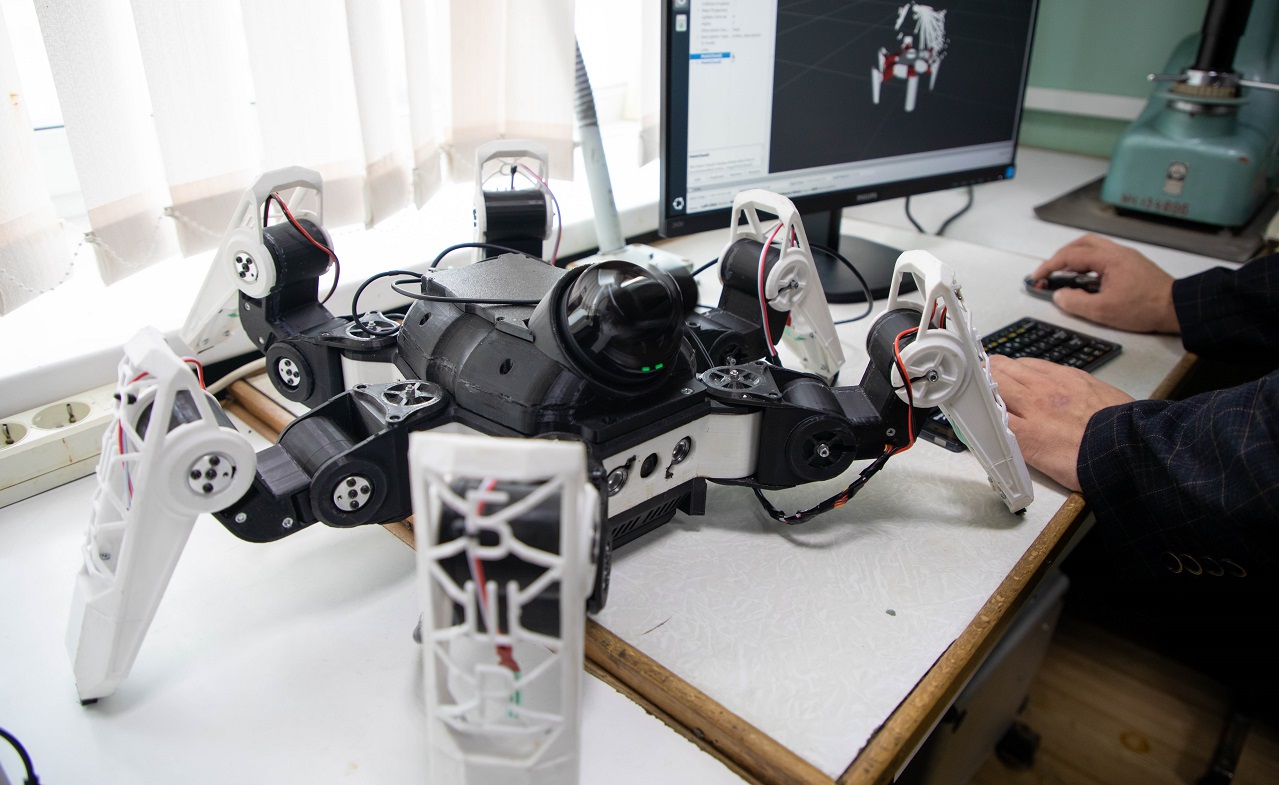
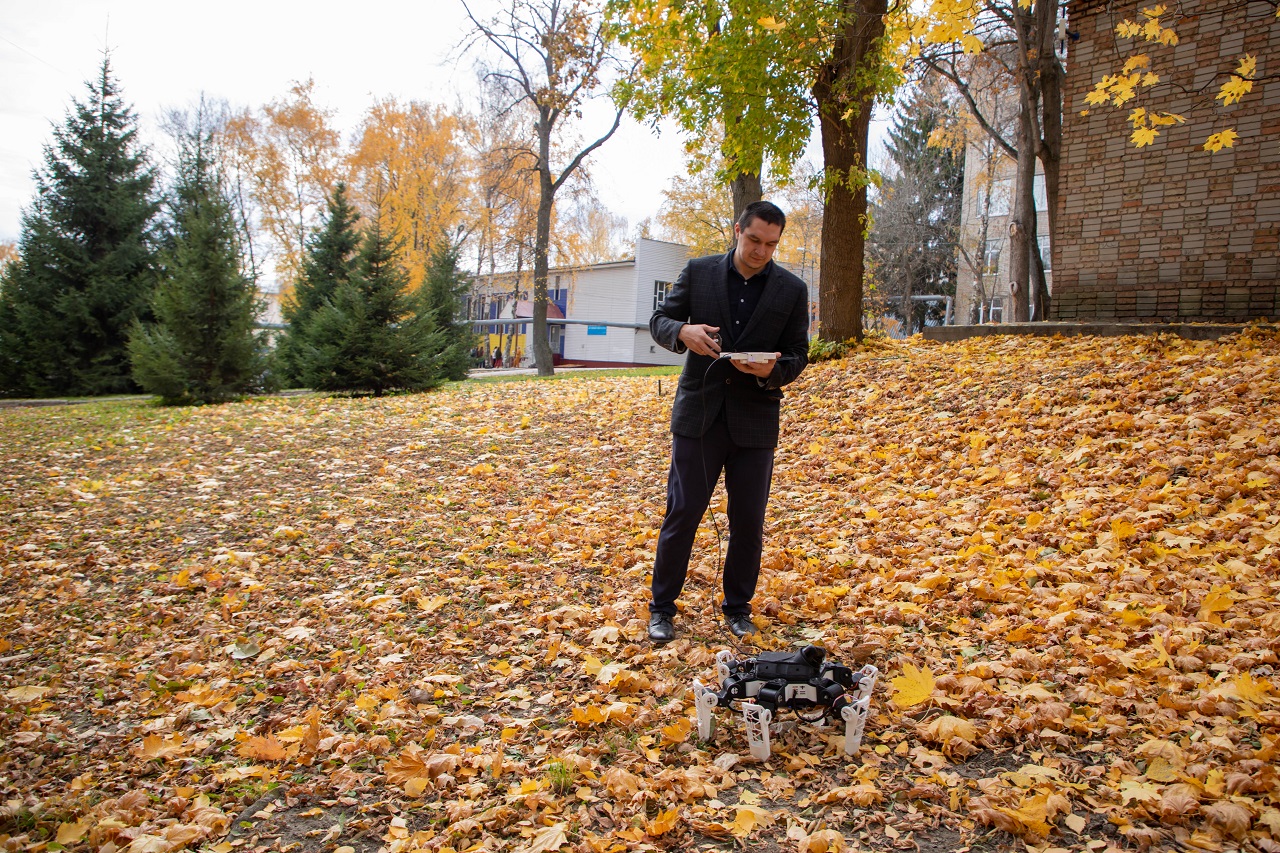
У робота имеются шесть конечностей, благодаря которым он поддерживает динамическую устойчивость и одновременно обладает высокой маневренностью. Конструкция может перемещаться по труднодоступной местности. Например, в лесу она способна переступать через бревна и валежник, пробираться сквозь низкорослый кустарник и высокую траву.
По сравнению с колесными и гусеничными платформами гексапод выигрывает за счет малогабаритности и высокой проходимости.
Система управления робота - новая конфигурация, разработанная в ПГУ. Она комплексно обрабатывает данные средств глобальной, локальной и персональной навигации, а также датчиков силы и тока, встроенных в конечности. Архитектура - трехуровневая: верхний уровень выбирает маршрут, поддерживает связь с оператором и подстраивает алгоритмы под тип поверхности; средний, тактический, отвечает за навигацию; нижний, исполнительный, управляет конечностями, стабилизирует корпус и отслеживает контакт с опорой.
Для оценки обстановки робот оснащен трехмерным лидаром с дальностью измерения 30 метров. Для обнаружения ям используется ультразвуковой дальномер, а датчики усилия в «стопах» позволяют системе определять тип грунта и фиксировать проскальзывание.
Разработку планируется применять и в нефтегазовой отрасли. Особо ценна новая разработка для узких труб диаметром 300-600 мм, где ручная инспекция невозможна, а колесные роботы буксуют из-за остатков нефти и пригодны преимущественно для горизонтальных зон. Если установить на конечности шагающего робота магнитные держатели или присоски, то он не будет проскальзывать.
Устойчивость шестиногой платформы становится преимуществом и на фоне растущей популярности роботов доставщиков, которые часто опрокидываются, наткнувшись на бордюр или яму. Шестиногого робота сложнее вывести из равновесия.
Прототип весит 5,5 кг и собран из деталей, напечатанных на 3D-принтере. Он способен беспрерывно работать около шести часов. Сейчас он проходит дополнительные экспериментальные исследования.
В дальнейшем при создании опытного образца данные будут передаваться беспроводным способом, а в планах команды - установка раскладных солнечных панелей, которые будут раскладываться и подзаряжать батарею, существенно повышая автономность.